
其他
完整应用

deepseek-harness
deepseek-ai
DeepSeek Harness: Everything is a Plugin.
PROJECT TOPICS
INSTALL REFERENCE
dsh plugin --profile web add github:hoyyang/dsh-plan-board
该命令指向仓库当前默认分支;尚无绑定当前 commit 的完整验证结果。
PROJECT README
把整个项目画成一张会自己动的「任务思维导图」,并且让 Agent 真的照着它走——跑偏当场拦下。
计划 → 模块 → 任务三层展开,跨分支依赖画成紫色箭头,拓扑执行序号实时刷新,Agent 在图上 GPS 站位前行;改图必须过「人审门」才生效,任务完成必须附证据,工具越界被当场 deny,git 里出现计划外改动立即漂移阻断。
English · Releases · 更新日志 · 设计文档


dsh plugin --profile web add github:hoyyang/dsh-plan-board
# 构建产物随仓库提交,免本地构建
重启 dsh web:会话头部右侧(「⋯ 更多操作」左边)出现 PlanBoard 按钮即成功。点它打开面板,填项目根绝对路径即可。
dsh plugin --profile web remove @dsh-external/dsh-plan-board # 卸载最低 dsh >= 0.1.5-rc.1(实测版本)。零配置:不需要 API Key,规划数据全部落在你自己的项目目录里。
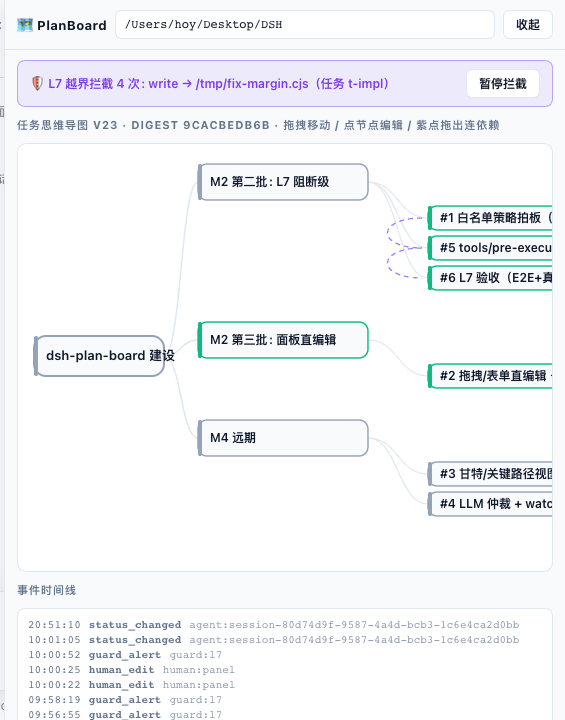
#N 是拓扑执行序号,绿色=done;顶部横幅是 L7 越界拦截,底部是事件时间线(status_changed / human_edit / guard_alert 全量留痕)。
Agent 跑偏不是「不听话」,是没有可执行的计划权威:计划活在对话里,压缩一次就没了;任务做到哪一步没人知道;说「做完了」也没有证据;改计划不留痕。dsh-plan-board 把计划变成项目里的一份机器权威文件(<项目>/.plan-board/plan.board.json),再用七层机制让 Agent 只能顺着它走。
| 工具 | 作用 |
|---|---|
plan_map |
读图:模块/任务树 + 依赖 + 拓扑序号 + 站位 + 漂移块 + 待批改动(新会话/压缩后第一件事) |
plan_edit |
改图:结构变更进待批队列,人在面板点头才生效(L2 人审门) |
plan_next |
发号:唯一下一个可做任务(依赖已就绪 + 优先级排序),当场标记 doing(L1 单发号硬锁) |
task_update |
流转:planned/ready → doing → done/blocked;done 必须附证据(L3 证据门),模块收卷也走这里 |
plan_link |
对账:经 ai-memory 与 ~/.ai 项目记忆双向同步(push/pull) |
| 层 | 机制 | 默认 |
|---|---|---|
| L1 | 单发号硬锁:同时只允许一个 doing;已有进行中任务时 plan_next 直接拒绝 |
开 |
| L2 | 改图人审门:plan_edit 结构变更进待批队列,面板「确认生效/驳回」 |
开 |
| L3 | 证据门:done 不带证据 → EVIDENCE_REQUIRED(任务与模块一视同仁) |
开 |
| L4 | git 交叉核对:doing 期间的 commit 若不落在任务 scope 内 → 漂移告警/阻断 |
开 |
| L5 | 漂移阻断:存在未处置漂移时拒绝发号,人须在面板「解除阻断」 | 开 |
| L6 | LLM 仲裁 + watchdog | M4 未排期 |
| L7 | 工具观测 + 越界拦截:write/edit 路径未命中当前 doing 任务 scope → 当场 deny(具名理由 + 出路);看类操作宽放行;bash/run_code 先放行只记录 | 开(enforceScope: false 可降级) |
pos 仅视图状态,不进 lint)。POST /edit 落盘并记 human_edit 事件;点「放弃」全部回滚。保存前客户端预检环依赖,服务端 lint 兜底;status 不在面板直改(状态流转只走 task_update 的证据门)。/stream NDJSON 推送 + 4s 轮询兜底;待批 diff、漂移横幅、拦截横幅、事件时间线全部实时。GET /state:青=无进行中 · 琥珀=N 个进行中 · 红=漂移阻断或阻塞 · 灰=未设置路径;收起态由图标光晕颜色继续传达状态。深浅主题同款,aria-pressed / focus-visible / prefers-reduced-motion 齐备。<项目>/.plan-board/ 三件套——plan.board.json(机器权威,乐观锁 version + SHA-256 digest)、events.jsonl(只追加审计流)、ROADMAP.md(人读镜像);加上 memory.link.json 与 ~/.ai 的对账指针。全进 git。plan_link push/pull 经 ai-memory 读写项目记忆,规划记录与叙述性记忆互为索引。规划与任务状态以 .plan-board/plan.board.json 为唯一权威;叙述性记忆以 ~/.ai 为权威。两者经 plan_link 对账,插件从不直写 canonical 记忆文件。
plan_map;plan_next 领任务(一次一个);做完 task_update 为 done 并附证据;改规划用 plan_edit(等人点头);里程碑后 plan_link push。task_update 的证据门)。run_code 程序内直接 fs、终端任意重定向不经工具通道,无法精确拦截(已按拍板:bash/run_code 先放行只记录,观测面 tool-calls.jsonl 全量留痕)。npm install # 取本地 devDependencies(tsdown 等)
bash scripts/build.sh # host:tsc 编译到 lib/(自动探测 DSH_CHECKOUT 或 npm 安装的 dsh)
npm run build:client # client:tsdown 编译面板(react 为 external)
bash /path/to/dsh-plugin-build/scripts/boot-check.sh web # 冷启动三故障静态检测改完源码请把 lib/ 一起提交(GitHub 安装依赖它)。
dsh plugin --profile web remove @dsh-external/dsh-plan-board卸载不会删除你项目里的 .plan-board/ 数据;彻底清除请手动删除该目录。
BSD-3-Clause
CLASSIFICATION EVIDENCE
系统优先读取 GitHub Topics,再与站内分类词典和词根规则比对。当前命中: 无有效分类标签。
deepseek-ai
DeepSeek Harness: Everything is a Plugin.

anywhere-labs
为 DeepSeek Harness (DSH) 插件生态打造的现代化桌面端解决方案。万物皆「插件」,桌面本身也是「插件」。

walkinglabs
Harness engineering beginner tutorial, from 0 to 1